
تصفح الكمية:0 الكاتب:محرر الموقع نشر الوقت: 2026-09-24 المنشأ:محرر الموقع


يعمل الهيكل بمثابة الأساس المادي لنظامك الآلي. يجب عليك اختياره بعناية. غالبًا ما يؤدي اختيار القاعدة الخاطئة إلى حدوث حالات فشل متتالية. تؤثر هذه الأعطال سلبًا على سعة الحمولة وإدارة الطاقة وموثوقية الملاحة في جميع المجالات. إن نقل مشروع الروبوتات من النموذج الأولي إلى النشر التجاري الكامل يتطلب تحولاً هائلاً في التركيز. يجب أن تنظر إلى ما هو أبعد من مقاييس التنقل الأساسية. يحتاج المهندسون إلى إعطاء الأولوية للمتانة القوية، والاستعداد لتكامل الأجهزة، والقيود البيئية المحددة. تمنحك هذه المقالة إطارًا عمليًا صارمًا لتقييم هذه العوامل الحاسمة. سنساعدك على مواءمة اختيارات أجهزتك مباشرةً مع متطلباتك الفنية المعقدة. سوف تتعلم كيفية الموازنة بين البيئات التشغيلية القاسية والجداول الزمنية التجارية الضيقة. بحلول نهاية هذا الدليل، ستفهم بالضبط كيفية اختيار نماذج هيكل الروبوت بشكل صحيح والتي تضمن النجاح التشغيلي على المدى الطويل.
يجب عليك تقييم مكان عمل الروبوت قبل النظر في مواصفات الأجهزة. تملي بيئة التشغيل كل اختيار تصميمي لاحق. تجاهل العوامل البيئية يضمن فشل الأجهزة السريع.
نقوم بتصنيف البيئات التشغيلية إلى مجالين أساسيين:
بعد ذلك، يجب عليك تقييم ديناميكيات الحمولة الخاصة بك. غالبًا ما يعلن البائعون عن قدرات حمولة ثابتة مذهلة. ومع ذلك، فإن الأرقام الثابتة تحكي نصف القصة فقط. تحدد الحمولة الثابتة ما تحمله القاعدة أثناء ثباتها. تحدد الحمولة الديناميكية ما تنقله بأمان أثناء الحركة. يجب أن تأخذ في الاعتبار قوى التسارع وزخم الكبح. يمكن للزخم العالي أن يقلب بسهولة وحدة متوازنة بشكل سيئ أثناء التوقف في حالات الطوارئ.
يلعب مركز الجاذبية (CoG) دورًا هائلاً في الاستقرار الديناميكي. تعمل نقاط التثبيت العالية على تحويل توزيع الوزن إلى أعلى. يتطلب هذا التحول الرأسي عزم دوران أعلى للمحرك للحفاظ على الاستقرار أثناء المنعطفات. كما أنه يزيد من خطر الانقلاب على الأراضي غير المستوية. يجب عليك دائمًا تركيب المكونات الثقيلة مثل البطاريات والمحركات الأساسية على مستوى منخفض قدر الإمكان.
وأخيرا، تتطلب متطلبات القوة والاستقلال حسابا دقيقا. يفشل التصميم الجميل إذا نفدت البطارية في منتصف المهمة. اتبع هذه الخطوات لتحديد حجم متطلباتك الكهربائية بدقة:
يضمن اختيار الحركات الحركية الصحيحة أن يتنقل الروبوت الخاص بك في بيئته بكفاءة. دعونا نحلل أنواع الحركة الأساسية المتوفرة في السوق.
تمثل منصات الهيكل ذات العجلات الخيار الأكثر شيوعًا. أنها توفر كفاءة ممتازة على الأسطح المناسبة. يمكننا تقسيم الأنظمة ذات العجلات إلى ثلاث فئات رئيسية. توفر أنظمة القيادة التفاضلية قدرة عالية على المناورة. إنهم يستخدمون منطق التحكم البسيط بشكل لا يصدق. تقوم عجلتان مستقلتان بتوجيه الروبوت عن طريق الدوران بسرعات مختلفة. تعمل هذه القواعد بشكل أفضل مع البيئات المسطحة والداخلية. تتفوق العجلات متعددة الاتجاهات أو Mecanum في المساحات الضيقة والمقيدة. يقومون بمناورات جانبية معقدة بسهولة. ومع ذلك، فإنهم يعانون من مشاكل اهتزاز شديدة. كما أنها تفتقر إلى الجر الكافي على الأرض الخارجية غير المستوية. يحاكي توجيه أكرمان تصميمات السيارات القياسية. لقد أثبت كفاءة عالية في استخدام الطاقة للاستخدام في الهواء الطلق. إنه يتعامل مع السرعة العالية والمسافات الطويلة بشكل جيد للغاية. إنها تفتقر إلى قدرات الدوران المحوري بزاوية صفر.
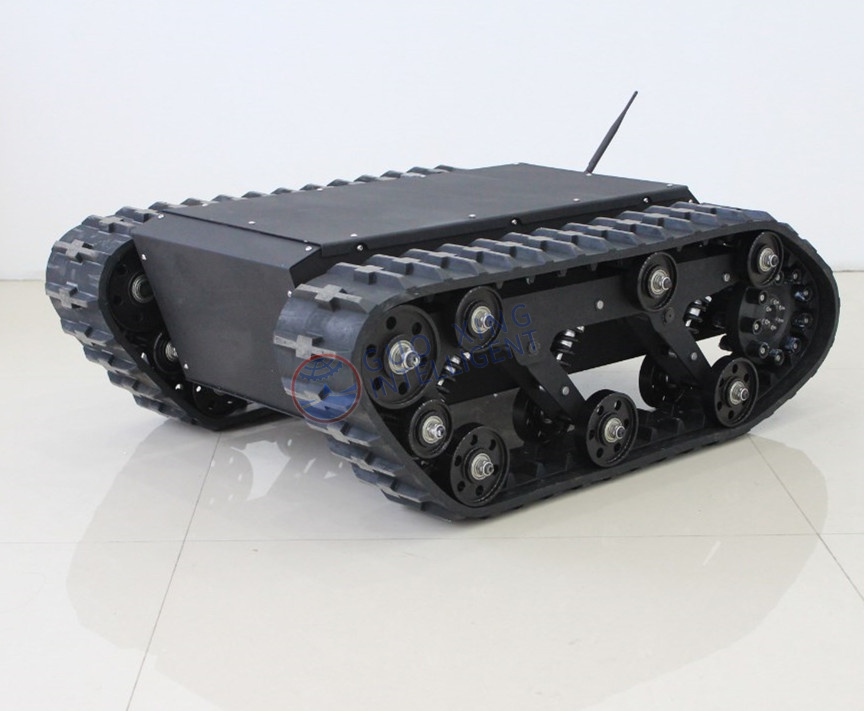
تستخدم منصات الشاسيه المجنزرة مسارات مطاطية أو فولاذية مستمرة بدلاً من العجلات. أنها توفر توزيعًا فائقًا للوزن على الأرض الناعمة. إنهم يتعاملون مع إزالة العوائق وتسلق المنحدرات بشكل جيد للغاية. تظل ضرورية للغاية لتطبيقات الطرق الوعرة شديدة التحمل. تحمل المنصات المتعقبة جوانب سلبية ملحوظة. لديهم سرعات أعلى أقل بكثير. إنها تستهلك طاقة أكبر بكثير بسبب احتكاك المسار. كما أنها تخاطر بتمزيق الأسطح الناعمة أثناء المنعطفات المحورية الحادة.
غالبًا ما تؤدي حقائق التعليق إلى إنشاء تطبيق متقدم أو كسره. يجب عليك حماية أجهزة الاستشعار ذات الطبقة العليا الحساسة من أضرار الاهتزاز الشديدة. الأجهزة مثل وحدات LiDAR باهظة الثمن تفشل بسرعة تحت الصدمات الميكانيكية المستمرة. قم بمعالجة هذه المشكلة من خلال دمج إعدادات التعليق المتخصصة. تسمح آليات الروك-بوجي للعجلات بالتسلق فوق العوائق الطويلة مع الحفاظ على ثبات الجسم الرئيسي. تعمل أنظمة التعليق المستقلة الممتصة للصدمات على عزل الإطار الرئيسي عن التأثيرات القاسية تمامًا.
| نوع الحركة | البيئة المثالية | الميزة الأساسية | القيود الرئيسية |
|---|---|---|---|
| العجلات التفاضلية | الأسطح الداخلية والمسطحة | منطق تحكم بسيط، رشيق للغاية | يكافح بشدة على الأراضي الوعرة |
| بعجلات ميكانيكية | الأماكن الداخلية الضيقة | حركة جانبية شاملة الاتجاهات | ضعف الجر في الهواء الطلق، والاهتزاز العالي |
| قاد أكرمان | في الهواء الطلق، لمسافات طويلة | سرعة عالية وكفاءة ممتازة | لا يمكن أداء المنعطفات بدرجة صفر |
| تتبع مستمر | في الهواء الطلق، التضاريس غير المستوية | منحدر متفوق وإزالة العوائق | ارتفاع استهلاك الطاقة، وانخفاض السرعة |
يضمن اختيار مواد البناء المناسبة أن ينجو الروبوت الخاص بك من مهامه اليومية. نحن نعتمد على مصفوفة اختيار المواد المباشرة لتوجيه هذه القرارات الهندسية الحاسمة.
سبائك الألومنيوم تقف كمعيار الصناعة المطلق. فهو يوازن بين الوزن الإجمالي والصلابة الهيكلية بشكل مثالي. يناسب معظم التطبيقات التجارية بسلاسة. يقوم المصنعون بتصنيع الألمنيوم بسهولة إلى أشكال معيارية معقدة. تأتي ألياف الكربون بتكلفة مرتفعة للغاية. فهو يقدم أداء خفيف الوزن للغاية وصلابة عالية. يحتفظ بها المهندسون للطائرات بدون طيار عالية السرعة أو لمهام خفة الحركة المتخصصة للغاية. يصبح الفولاذ ضروريًا تمامًا للحمولات الثقيلة جدًا. إنه يوفر قوة شد لا مثيل لها. ومع ذلك، يقدم الفولاذ عقوبات ثقيلة الوزن. تتطلب هذه الكتلة المادية الإضافية تيارًا أعلى مستمرًا من المحركات. فهو يستنزف عمر البطارية بسرعة.
تحدد تقييمات حماية الدخول (IP) المتانة البيئية. لا يمكنك نشر الروبوتات الداخلية في الخارج دون التحقق من هذه التصنيفات. يعتبر IP54 بمثابة الحد الأدنى المطلق لخط الأساس للاستخدام التجاري العام. يتعامل مع الغبار المحيط الخفيف ورذاذ الماء العرضي. عادة ما تتميز المكانس الصناعية بهذا التصنيف. تتطلب التطبيقات الزراعية أو التكتيكية حماية أكثر قوة. أنها تتطلب تصنيفات IP65 أو IP67. تتحمل هذه التصنيفات الأعلى العواصف الترابية الشديدة والطين السميك وغسل الضغط المباشر.
يجب عليك فحص الختم المادي للمكونات المهمة بشكل فعال. يؤدي الماء والغبار إلى تدمير علب المحركات المفتوحة بسرعة. تحتاج علب التروس والمرفقات الكهربائية إلى أختام محكمة بشكل لا يصدق. تحقق دائمًا من وسائل الحماية هذه قبل النشر الميداني. غالبًا ما يؤدي فشل بسيط في ختم الماء إلى تدمير الأجهزة الإلكترونية الداخلية بآلاف الدولارات على الفور. تحقق من غدد دخول الكابل على وجه التحديد، لأنها تمثل نقاط الفشل الأكثر شيوعًا.
الإطار المادي القوي لا يعني شيئًا بدون التكامل الرقمي القوي. يجب أن تتواصل القاعدة التي اخترتها بسلاسة مع أنظمة الحوسبة ذات المستوى الأعلى. لا تتجاهل النظام البيئي الكهربائي والبرمجيات.
ابدأ بمراجعة واجهات التحكم والاتصال المتاحة. تأكد من أن الأجهزة تدعم البروتوكولات القياسية الصناعية المثبتة. يمثل ناقل CAN وRS232 وRS485 وEthernet خط الأساس الضروري. توفر حافلة CAN مناعة مذهلة للضوضاء في إعدادات المصنع. توفر شبكة Ethernet نطاقًا تردديًا هائلاً لإرسال بيانات التشفير عالية الدقة. تحتاج أيضًا إلى التوافق مع إطار العمل مفتوح المصدر. ابحث عن توفر برنامج تشغيل ROS أو ROS2 الموثوق به. يوفر البائع الذي يوفر عقد ROS2 الأصلية لفريقك أسابيع من جهد هندسة البرمجيات. تمنع وثائق واجهة برمجة التطبيقات (API) الواضحة اختناقات التكامل الرئيسية في المستقبل.
بعد ذلك، قم بتقييم ميزات المستشعر وتكامل الطاقة بعناية. تظل مرونة التركيب ذات أهمية كبيرة للنماذج الأولية السريعة. ابحث عن فتحات بثق الألومنيوم القياسية على طول الإطار. كما تساعد مصفوفات الثقب الملولبة المثقوبة مسبقًا بشكل كبير. إنها تتيح لك إضافة LiDAR وكاميرات العمق والأذرع الآلية المعيارية بسهولة. بدونها، سوف تضيع أيامًا في تصنيع دعامات التثبيت المخصصة.
تحافظ لوحات توزيع الطاقة (PDB) على تشغيل أنظمتك الخارجية بأمان. يوفر PDB القوي مخرجات جهد متعددة منظمة. ستحتاج على الأرجح إلى قنوات 5 فولت و12 فولت و24 فولت في وقت واحد. تعمل هذه القنوات على تشغيل وحدات الحوسبة الخارجية مباشرةً. إنهم يحافظون على تشغيل الوحدات النمطية مثل NVIDIA Jetson بسلاسة. كما أنها تغذي أجهزة استشعار الملاحة الخاصة بك بأمان من بطارية الجر الرئيسية. يقوم PDB المخصص بعزل اللوحات المنطقية الحساسة عن ارتفاعات جهد المحرك القاسية. يؤدي هذا إلى منع إعادة التشغيل العشوائي للكمبيوتر أثناء التسارع الشديد.
يتطلب اختيار البائع قدرًا كبيرًا من التدقيق تمامًا مثل اختيار الأجهزة المادية. يجب أن يعالج الشامل دليل اختيار هيكل الروبوت بعمق معضلة الشراء مقابل البناء.
قم بتقييم الساعات الهندسية اللازمة لبناء وحدة مخصصة من الصفر. قارن هذا الجهد بدمج منصة تجارية جاهزة للاستخدام (COTS) أثبتت جدواها. عادةً ما تفوز حلول COTS بعمليات النشر التجاري السريع. إنها توفر لفريقك قدرًا هائلاً من وقت التطوير الداخلي. إنها تتيح لمهندسي الروبوتات لديك التركيز بشكل كامل على برامج التحكم الذاتي بدلاً من تصحيح أخطاء آليات التنقل الأساسية. غالبًا ما يؤدي إنشاء مجموعات قيادة مخصصة إلى احتجاز الفرق في تكرارات الأجهزة التي لا نهاية لها.
قم بتطبيق معايير صارمة لتقييم البائعين خلال مرحلة القائمة المختصرة الأولية. جودة التوثيق تكشف الكثير عن الشركة. يعد النقص الشديد في مخططات الأسلاك أو نماذج CAD ثلاثية الأبعاد الدقيقة بمثابة علامة حمراء ضخمة. لا يمكنك تصميم حمولات مخصصة بدون ملفات خطوة دقيقة. يضمن الدعم الفني غير المستجيب حدوث تأخيرات في النشر في المستقبل. أنت بحاجة إلى شريك هندسي سريع الاستجابة، وليس مجرد مورد قطع غيار بعيد.
تحدد قابلية التوسع ومدة الإنتاج نجاحك التجاري على المدى الطويل. اطرح أسئلة صعبة حول قدراتهم التصنيعية. هل يستطيع البائع زيادة الإنتاج بسرعة؟ قد يوفرون وحدة تقييم واحدة بسهولة للنماذج الأولية. هل يمكنهم تسليم خمسين وحدة متطابقة لنشر أسطولك؟ التحقيق في مرونة سلسلة التوريد الخاصة بهم. تؤدي سلسلة توريد البائعين المعطلة إلى إيقاف طرحك التجاري بالكامل على الفور. تأكد من قيامهم بتخزين قطع الغيار المهمة مثل محركات المحركات وكابلات التشفير وأحزمة الجنزير محليًا.
إن اختيار القاعدة الصحيحة يحدد النجاح الفني لمشروع الروبوتات الخاص بك بأكمله. يجب عليك إنشاء مسار صارم وموضوعي للتقييم. ابدأ بتحديد بيئة التشغيل الفعلية بوضوح. قم بمطابقة نوع الحركة مباشرة مع متطلبات التضاريس المحددة. قم بتقييم توزيع الوزن وحدود الحمولة الصافية الديناميكية بقوة. تحقق من جاهزية الواجهات الكهربائية لأجهزتك وتكامل البرامج في وقت مبكر من دورة التصميم. أخيرًا، قم بفحص المورد الذي اخترته للتأكد من قابلية التوسع في الإنتاج والدعم الفني سريع الاستجابة.
ونحن نوصي بشدة بالاستثمار في الأنظمة التجارية الموثقة بدقة. منصة أكثر تكلفة قليلاً تقدم دعم ROS2 الأصلي تؤتي ثمارها بسرعة كبيرة. فهو يوفر آلاف الدولارات في هندسة البرمجيات الداخلية ووقت تصحيح أخطاء الأجهزة. إنه يسرع وقت وصول منتجك إلى السوق بشكل كبير. كما أنه يمنع حدوث أعطال كارثية في هذا المجال.
اتخذ إجراءً اليوم لدفع مشروعك إلى الأمام. قم بمراجعة منصات التنقل المحددة ذات الصلة بصناعتك المحددة. قم بتنزيل أوراق المواصفات الهندسية التفصيلية لإجراء مقارنات بين المكونات جنبًا إلى جنب. اتصل بفريق هندسي متخصص للحصول على استشارة شاملة بشأن الحمولة الصافية. اتخذ قراراتك الأساسية المتعلقة بالأجهزة بثقة مطلقة.
ج: تتطلب المهام الزراعية التنقل في أراضٍ موحلة وغير مستوية وغير قابلة للتنبؤ بها. توفر المنصات المجنزرة أو محركات الأقراص التفاضلية ذات العجلات الكبيرة أفضل أداء هنا. إنها توفر توزيعًا فائقًا للوزن وإزالة ممتازة للعوائق. يجب عليك إعطاء الأولوية لأنظمة التعليق المستقلة لتثبيت الحمولات الزراعية الثقيلة. تأكد دائمًا من أن الوحدة تحمل تصنيف IP65 أو تصنيفًا بيئيًا أعلى لتحمل التعرض الشديد للماء والطين والغبار.
ج: يتطلب حساب عزم دوران المحرك صيغة فيزيائية محددة. يمكنك ضرب الكتلة الإجمالية للروبوت في نصف قطر عجلة القيادة. خذ بعين الاعتبار أقصى زاوية ميل متوقعة تخطط لتسلقها. قم بتضمين معدل التسارع المطلوب للتغلب على الاحتكاك الساكن الأولي. ينصح المهندسون بشدة بإضافة هامش أمان بنسبة 20 إلى 30 بالمائة إلى هذا الحساب النهائي. وهذا يمنع ظروف توقف المحرك في ظل الأحمال الديناميكية غير المتوقعة.
ج: بشكل عام، يجب عليك تجنب استخدام عجلات Mecanum في الهواء الطلق. تتميز هذه العجلات بكرات قطرية صغيرة غير محمية. وسرعان ما تؤدي الأوساخ والحصى والحطام البيولوجي إلى تشويش هذه الآليات الدقيقة. تعاني أنظمة Mecanum أيضًا من ضعف الجر بشكل استثنائي على الأسطح الرخوة أو غير المستوية مثل الأوساخ الرطبة. علاوة على ذلك، تفتقر هياكل التركيب الميكانيكية الصلبة الخاصة بها عادةً إلى التعليق اللازم لحماية الحمولات الحساسة من الاهتزازات الخارجية المستمرة.
ج: يعمل الهيكل فقط كأساس للأجهزة. ويشمل الإطار الهيكلي ومحركات الجر والعجلات والبطارية الداخلية ومحركات المحركات الأساسية. لا يمكنه أداء أي مهام بشكل مستقل. يعتمد الروبوت المتنقل المستقل (AMR) بالكامل على هذه القاعدة. يجب على المستخدمين أو متخصصي تكامل الأنظمة إضافة وحدات حوسبة عالية المستوى، وأجهزة استشعار LiDAR للملاحة المتقدمة، وبرامج استقلالية مخصصة لجعلها ذكية.